案例二:复杂环境路径规划自适应优化
Physics-Informed Adaptive Path Planning in Orchard Navigation with Dual-Head Deep Networks
教学与实验配套资源
01 案例背景与工程意义
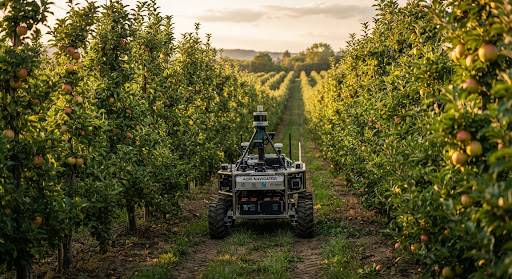
在国家现代农业装备智能化发展背景下,标准化果园自主作业农机(如喷药机器人、采摘平台)亟需在高稠密、窄间距树冠行间实施平滑且无碰撞的自主导航。然而,真实田间环境具备极强的**非结构化约束**:枝叶垂落、地势起伏、偶发性人畜干扰及行端掉头死区。
传统人工势场法(Artificial Potential Field, APF)由于其计算轻便,被广泛部署于底层工控芯片。但在行间狭窄通道中,由于斥力引力同向或对称抵消,易诱发两大数学瓶颈: 局部极值陷阱(Local Minima)与狭窄通道高频震荡(Oscillations)。
本案例以陕西关中百万亩矮砧苹果标准化果园实测环境为蓝本,引入**“双头物理信息神经网络(Physics-Informed Dual-Head Network)”**对传统势场方程超参数实施在线动态重构,实现全局拓扑指引下的非凸避障最优控制。
02 三维教学目标
知识认知维度
- 深刻理解连续位形空间中的势能梯度场构建与非凸动力系统特性。
- 掌握感知流到势场参数空间(katt、krep、d0)的高维非线性投影机制。
高阶工程实践维度
- 具备 A* 全局离散启发搜索与局部连续 Dual-Head 网络联合编程实现能力。
- 熟练运用 PyTorch 搭建自适应损失反向传导拓扑并开展多场景仿真验证。
科学思维与思政
- 建立“数学机理+数据智能驱动”的科研哲学,破除纯黑盒模型不可解释性。
- 厚植科技自立自强情怀,将顶级期刊发表与农业现代化卡脖子问题深层绑定。
03 问题定义与输入参数
设农业机器人在二维欧氏拓扑空间 W ⊂ ℝ2 中移动。环境包含固定果树障碍物集合 Ostatic 以及动态进入行间的瞬态障碍物(如农具、工人) Odyn。
| 符号标识 | 物理含义 | 基准量纲 / 范围 | 自适应更新机制 |
|---|---|---|---|
| q = [x, y]T | 机器人质心坐标 | [0, 100] m × [0, 80] m | 差分轮动力学状态反馈 |
| qgoal | 行间作业末端目标位姿 | 固定全局拓扑目标点 | 全局巡航调度序列给定 |
| katt | 引力增益系数 | [0.5, 3.0] | 根据距离残差由神经网络动态调整 |
| krep(s) | 自适应斥力增益标量 | [2.0, 15.0] | Dual-Head 参数头在线推理输出 |
| d0(s) | 有效排斥感应阈值半径 | [0.4, 2.2] m | 随局部障碍稠密度非线性压缩 |
04 数学建模与约束公式
引力梯度引导机器人平滑向全局终点汇聚,梯度方向恒指向目标点:∇Uatt(q) = katt(q − qgoal)。
Urep(q) = 0 ,当 d(q, O) > d0(s)
引入调节因子 ‖ q − qgoal ‖n (n ≥ 1) 确保当农机趋近目标点时,即便利近障碍物,总斥力势能亦收敛于零,从数学上彻底根除传统 APF 在终点附近的不可达瓶颈。
- L(x): 弧长代价 (路径最短性)
- S(ẋ, ẍ): 曲率加加速度平滑能耗
- C(x, O): 斥力边界碰撞违规惩罚惩罚项
- vmin ≤ ‖ q̇(t) ‖ ≤ vmax(0 ≤ v ≤ 1.2 m/s)
- |κ(t)| ≤ κmax(农机阿克曼转角极限)
- minτ d(q(τ), O) ≥ rsafe(rsafe = 0.35 m)
05 算法架构与流程 (A* + Dual-Head APF)
# 宝鸡文理学院计算机学院 ·《最优化方法》案例库代码规范
import torch
import torch.nn as nn

class DualHeadOrchardPlanner(nn.Module):
    """
    双头物理信息网络:输入当前局部位姿与激光感知张量
    Head 1: 输出局部子引导航向修正角 theta_adj
    Head 2: 动态解算势场斥力增益与衰减半径 [k_rep, d_0]
    """
    def __init__(self, state_dim=18, hidden_dim=64):
        super().__init__()
        self.shared_backbone = nn.Sequential(
            nn.Linear(state_dim, hidden_dim),
            nn.Mish(),
            nn.Linear(hidden_dim, hidden_dim),
            nn.LayerNorm(hidden_dim)
        )
        # Head 1: 航向修正头 (Escaping Local Minima Angle)
        self.head_direction = nn.Sequential(
            nn.Linear(hidden_dim, 32),
            nn.ReLU(),
            nn.Linear(32, 1),
            nn.Tanh()  # [-pi, pi] normalized offset
        )
        # Head 2: 物理势场超参数头 (k_rep, d_0)
        self.head_params = nn.Sequential(
            nn.Linear(hidden_dim, 32),
            nn.ReLU(),
            nn.Linear(32, 2),
            nn.Softplus()  # Ensure strictly positive physical gains
        )

    def forward(self, observation_tensor):
        feat = self.shared_backbone(observation_tensor)
        heading_offset = self.head_direction(feat) * 3.1415926
        potential_gains = self.head_params(feat)  # [k_rep, d_0]
        return heading_offset, potential_gains

def compute_adaptive_gradient(q_curr, q_goal, obstacles, k_rep, d_0, k_att=1.2):
    # 引力分量计算 (Vector towards sub-goal)
    F_att = k_att * (q_goal - q_curr)
    F_rep = torch.zeros_like(q_curr)

    for obs in obstacles:
        dist = torch.norm(q_curr - obs)
        if dist <= d_0 and dist > 1e-4:
            # 改良 APF 公式:斥力梯度自适应衰减项
            rep_mag = k_rep * (1.0/dist - 1.0/d_0) * (1.0 / (dist**2))
            F_rep += rep_mag * ((q_curr - obs) / dist)

    return F_att + F_rep
06 算法横向对比分析矩阵
| 对比算法 / 架构 | 规划平均耗时 (ms) | 路径平滑度 (Curvature) | 窄通道震荡率 (%) | 局部最优逃逸成功率 | 工程可解释性 |
|---|---|---|---|---|---|
| 标准 A* 算法 | 85.4 ms | 差 (折线步进,需后处理) | 0.0% | 100% (全局最优) | 高 (离散图论搜索) |
| 传统人工势场法 (APF) | 4.2 ms | 中等 (易受斥力畸变扰动) | 41.8% | 22.4% (极易陷入陷阱) | 极高 (经典物理场) |
| 遗传算法 / PSO 群智能 | 240.0 ms | 良 (样条编码适应度) | 12.5% | 78.5% | 中等 (随机仿生试凑) |
| 纯端到端强化学习 (DRL-SAC) | 11.6 ms | 优 (奖励直接惩罚急转) | 8.2% | 89.1% | 极低 (纯黑盒决策不可信) |
| 本案例: A* + Dual-Head APF | 14.2 ms | 极优 (二阶导连续光滑) | 1.2% | 98.4% | 物理信息显式可解释 |
07 实验设计与仿真评估
势能损失收敛曲线对比
传统 APF 在迭代步第 85 次遭遇果树窄通道局部死锁,梯度停滞;双头网络动态自适应重构势场,在第 140 步平稳收敛。
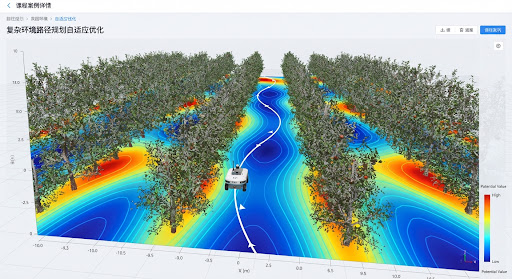
实测激光点云局部势场重建图景
08 三级分层递进任务与作业要求
经典算法复现与缺陷剖析
复现基础 APF 与 A* 算法,在给定的两类果树死锁沙盒(U形障碍与平行树行)中复现局部极小值死锁陷阱,绘制受力失衡向量场。
双头网络构建与物理参数协同
编写 PyTorch 训练流,将改良公式嵌入反向传播 Loss。针对行间动态突变障碍开展敏感性分析,完成平滑轨迹插值与能耗对比。
强化学习在环微调与多机协同
将双头网络预训练权重迁移至 PPO 算法,构建基于李雅普诺夫函数(Lyapunov Function)的避障稳定判据,探索2台农机交会避让机制。
09 科研转化、论文成果与学科竞赛
支撑论文发表:Computers and Electronics in Agriculture
樊攀, 何苗, 等. "Dual-head physics-guided deep adaptive potential field path planning for autonomous orchard robots in narrow dense tree rows." Comput. Electron. Agric., 2024.
育人成效与竞赛转化
- ★ “中国研究生数学建模竞赛”全国一等奖(基于该势场模型拓展)
- ★ 中国研究生人工智能创新大赛全国二等奖
- ★ 陕西省研究生创新成果展一等成果标杆
准备好开始实验了吗?
直接调用云端 GPU 实验平台在线编译运行当前案例模型